Partikkel med ln-posisjonsvektor og akselerasjon
Lov på eksamen
- Kalkulator
- CAS
- Graftegner og regneark
- Lærebok, formelsamling og egne notater
Ikke åpent internett, kommunikasjon med andre eller kunstig intelligens.
Kan den løses uten PC?
Alle deloppgavene kan løses uten PC.
Fra 2027 er det bare kalkulator og skriftlige hjelpemidler på del 2. Vurderingen er gjort med KI og kan inneholde feil.
Lest inn av KI og ikke kontrollert manuelt enda — kan inneholde feil.
En partikkel har posisjonsvektoren
Tegn grafen til og bestem skjæringspunktene med koordinataksene ved regning.
Bestem fartsvektoren og bruk denne til å bestemme eventuelle topp- og bunnpunkter på grafen til . Tegn inn på grafen.
Vis at akselerasjonsvektoren er . Bestem når .
Kommenter svaret.
Fasit
Skjæringspunkter:
, bunnpunkt
LøsningsforslagKI-generert
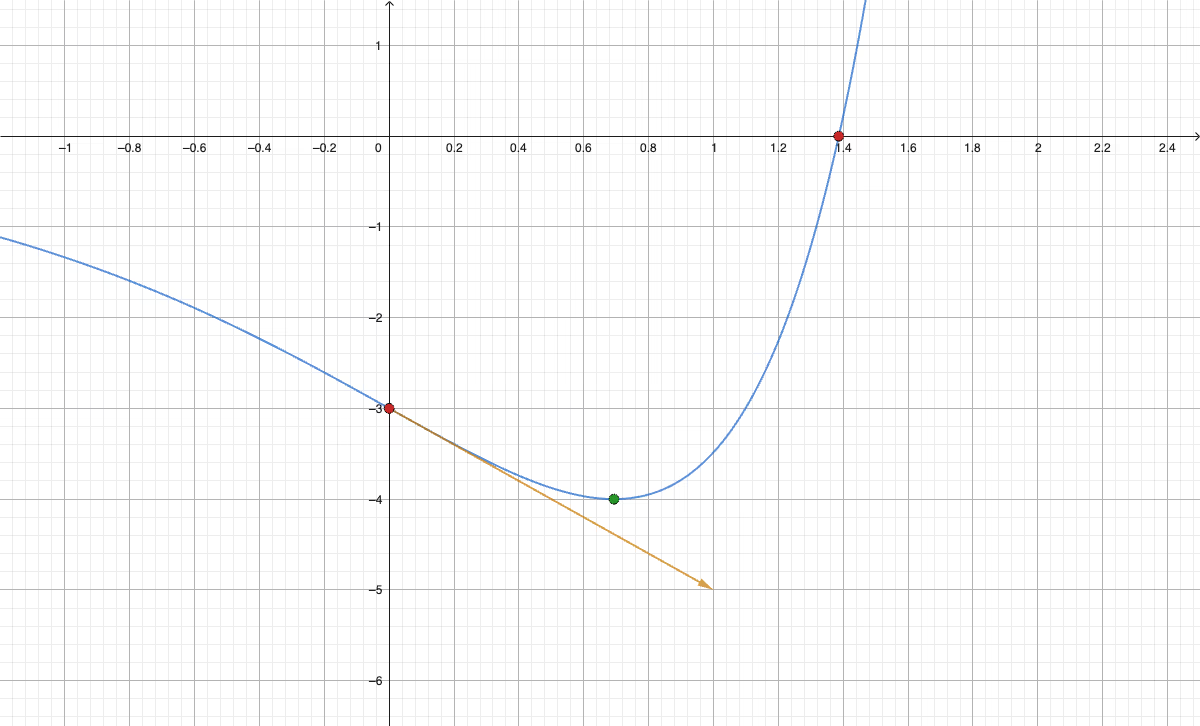
Grafen til , , er tegnet med GeoGebra:
Skjæring med -aksen ():
For er . Grafen skjærer -aksen i punktet .
Skjæring med -aksen ():
Siden , forkastes . For er . Grafen skjærer -aksen i punktet .
Fartsvektoren finner vi ved å derivere hver komponent i med hensyn på :
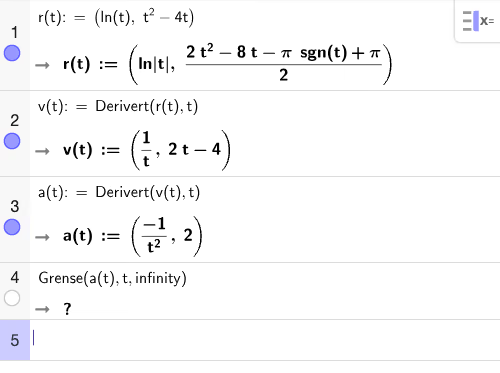
Dette er bekreftet med CAS i GeoGebra (se skjermbilde under, linje 2).
Topp- eller bunnpunkt på grafen til oppstår der tangenten er horisontal, altså der -komponenten av er null (og -komponenten er forskjellig fra null, slik at det faktisk er et vendepunkt for kurven og ikke et stopp):
For er , så dette gir et ekte topp- eller bunnpunkt. Vi setter inn i :
Siden har et minimum ved (parabelen vender oppover) og er voksende, er punktet et bunnpunkt på kurven.
Fartsvektoren :
Vektoren er tegnet inn med startpunkt i grafen over (oransje pil).
Akselerasjonsvektoren finner vi ved å derivere :
Dette stemmer med det som skulle vises, og er bekreftet med CAS (skjermbilde over, linje 3).
Grenseverdi når : Vi lar i hver komponent:
Kommentar: Akselerasjonsvektoren nærmer seg en konstant, rent vertikal vektor når blir stor. Det betyr at den horisontale akselerasjonskomponenten dør ut, mens den vertikale akselerasjonen holder seg konstant lik for alle (siden -komponenten av ikke avhenger av ). Partikkelens bevegelse langs -aksen flater altså ut og blir stadig mer jevn, mens bevegelsen langs -aksen har konstant akselerasjon.